三目视觉+边缘AI,这台智能车能为项目落地做什么?
三目视觉+边缘AI,这台智能车能为项目落地做什么?
内容摘要
点击“计算机视觉life”,选择“星标”机器人AI干货第一时间送达一套机器人平台的价值,不应止步于实验室。它既要能为高校和研发团队提供开放的算法验证环境,也要能
点击“计算机视觉life”,选择“星标”
机器人AI干货第一时间送达
一套机器人平台的价值,不应止步于实验室。它既要能为高校和研发团队提供开放的算法验证环境,也要能作为成品套件进入真实场景,为智能巡检、环境感知和行业项目落地提供可靠载体。
最近,我们围绕这套智能越野车平台进行了相机 AI 识别功能展示。视频中可以看到,相机对环境画面进行实时采集,并结合 AI 算法完成目标检测与识别。
这项功能背后,是由移动底盘、EDU-BOX 和 EDU-D360 全向视觉感知系统共同组成的机器人研发平台。它将环境采集、融合定位、AI推理、导航开发和运动执行连接起来,为后续开展自主导航、智能避障、目标跟踪和移动巡检等应用提供基础。
它既可以服务高校、实验室团队和机器人研发人员,帮助团队跨过从算法 Demo 到真实机器人验证之间最耗时间、最容易反复踩坑的一段路;也可以作为一套可继续配置和扩展的成品套件,为系统集成商、行业解决方案团队以及巡检项目方提供移动机器人基础平台。
机器人项目为什么常常卡在“最后一公里”?
很多视觉算法在公开数据集上能跑出不错的结果,但一旦装到移动机器人上,问题就会接连出现:
-
相机之间不同步,机器人运动时出现时间错位,影响定位、建图和多视角融合; -
视野覆盖不足,前方能识别,侧后方却成为感知盲区; -
图像数据全部回传主机,带宽、时延和计算资源很快成为瓶颈; -
相机、计算平台、底盘和 ROS 节点各自独立,接口联调消耗大量研发时间; -
算法在电脑上可以运行,却难以在真实振动、光照变化和复杂地形中稳定复现。
这些问题看似属于硬件,最终影响的却是课题进度、产品开发周期与项目交付质量。一个真正适合研发和应用的平台,需要同时解决“看得全、采得准、算得动、接得上、跑得稳”五件事。
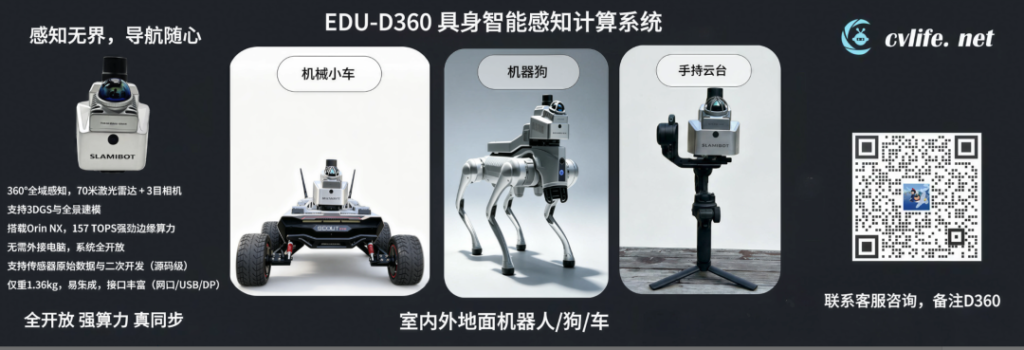
双360°全域感知+157TOPS边缘算力:让机器人看得全、算得快
EDU-D360将多种传感器与边缘计算平台集成于一体,搭载水平视场角360°的Livox Mid-360激光雷达,并通过3个全局快门相机覆盖水平360°视觉范围,形成“激光360°+视觉360°”的双360°感知架构。简单来说,激光雷达负责测量周围物体的距离和空间结构,三目相机负责采集不同方向的环境画面,为识别人、车辆、设备和道路等目标提供视觉数据。
三目相机单帧分辨率为1920×1200,单相机视场角为对角136°、水平130°、垂直101°,帧率为10Hz(最大60Hz)。全局快门有助于减少机器人转向、颠簸和快速运动时的画面变形,让目标检测、特征匹配和视觉定位获得更稳定的图像。对于实际使用,这意味着机器人在移动过程中也能更可靠地观察环境。
LiDAR、三目相机与200Hz六轴IMU采用硬件同步,并配合RTK定位模块。IMU用于感知机器人的转向、加速和姿态变化,RTK则可以在适用的室外环境中提供高精度位置参考。多种传感器在统一时间基准下工作,有助于减少数据错位,为激光视觉融合、SLAM建图、机器人定位、动态目标检测和路径规划提供更可靠的数据基础。
设备内置NVIDIA Jetson Orin NX SUPER,配备16GB内存与256GB NVMe存储,AI算力最高可达157TOPS,支持PyTorch、TensorRT、CUDA与Docker等开发环境。通俗地说,它相当于给机器人配备了一台可以随车运行的高性能计算机,使目标检测、语义分割、深度估计、3D感知和SLAM等算法能够直接在设备端运行,不必持续把大量数据传回外部电脑处理。
对于研发人员,这套配置可以直接提供激光点云、三目图像、IMU和RTK等多源数据,方便部署自己的模型、调试算法并进行实车验证;对于实际使用,它能帮助机器人更及时地感知环境、完成定位导航,并为拍照回传、远程巡检和后续业务功能开发提供基础。
三目视觉+边缘AI,具体可以实现什么?
三目全局快门相机不仅负责采集画面,相机端还具备约4TOPS算力,其中约1.4TOPS可用于AI推理,其余算力用于图像处理、深度计算和视频编码。相机端可先完成画面校正、深度处理及初步目标检测,再由EDU-D360内置的Orin NX SUPER完成复杂模型推理、激光视觉融合、SLAM和导航计算。这种两级边缘计算架构能够减轻系统负担、缩短处理链路,并支持YOLO、OCR和姿态估计等算法的二次开发,为机器人定位、避障和巡检应用提供基础。相机与边缘计算平台协同后,可以根据项目需求开发以下能力:
-
目标检测与分类: 识别人、车辆、设备、箱体及其他指定目标,并输出类别、置信度和图像位置
-
多方向环境识别:同时利用三路相机画面观察不同方向,减少单一前向相机带来的视野限制
-
目标跟踪:对移动人员或物体进行连续检测,为跟随、避让和行为分析提供数据
-
设备状态识别: 针对仪表、指示灯、开关状态或特定设备外观训练模型,用于巡检信息采集
-
语义分割与可通行区域分析: 区分道路、墙面、草地、台阶、障碍物等区域,辅助机器人理解场景
-
异常检测:根据具体业务数据识别异物、人员闯入、设备外观异常等情况
-
激光视觉融合:将相机提供的类别、颜色和纹理信息,与激光雷达提供的空间结构和距离信息结合,为定位、建图、避障与导航提供更丰富的环境信息。
因此,视频中展示的AI识别只是整套能力的一部分。识别结果还可以进一步与时间、位置、巡检任务和现场图像关联,为异常告警、巡检记录与后续复核提供数据基础。具体能够识别哪些对象、达到怎样的准确率,则取决于所部署的模型、训练数据和实际运行环境。
为了降低使用与调试门槛,EDU-D360还提供手机端应用,可查看实时彩色点云、SLAM轨迹、RTK信号、传感器状态与设备电量,并支持图像曝光、增益等参数调节。设备采用标准阿卡快装接口,可在移动底盘、机器狗等载体之间快速安装;一体化铝合金机身、主动散热与IP5X防护,也让它更贴近长期在线运行的机器人设备,而不是只能手持采集数据的扫描工具。
从感知小脑到整车:把算法放进真实闭环中验证,组成完整整车链路
一套机器人产品是否适合研发与项目验证,不能只看传感器参数和算力,更要看感知、交互、导航与运动执行能否形成完整链路。
在整车系统中,EDU-D360负责环境感知、数据采集与边缘计算,导航系统负责建图定位和路径规划,EDU-BOX承担图数传、手持遥控、语音交互、4G通信、任务下发与状态反馈,移动底盘负责执行运动指令并反馈里程计。四部分共同形成从环境感知、任务交互到运动执行的完整链路。
EDU-BOX并不是简单的外接盒子。操作人员可通过7英寸手持遥控端查看地图、点云和三路相机画面,完成手动驾驶、急停、点位设置、任务下发与必要时的人工接管;同时还可通过图数传链路进行远程喊话和状态查看。语音交互功能可用于建图、点位导航和动作控制,具体使用条件以软件配置与网络环境为准。
由此,一项算法可以经历更完整的验证过程:
1. 在实验室完成模型训练或算法原型;
2. 使用真实多相机数据进行离线调试;
3. 将算法接入 ROS 节点,在车端实时运行;
4. 让感知结果参与导航、避障或任务决策;
5. 在不同速度、光照、地形和安装方式下反复测试;
6. 根据误差、时延和稳定性结果继续迭代。
这条链路把“模型准确率”扩展为对整套系统的评价:识别是否及时、定位是否稳定、数据是否同步、运动中是否可靠、控制是否形成闭环。对科研团队而言,这些过程既能支撑论文中的实验与对比,也能为竞赛、联合项目、原型交付和成果转化积累可复用的工程基础。
从研发平台到巡检套件:让能力真正进入现场
当平台从实验室走向实际场景,它可以作为移动感知载体,按照任务路线持续采集多个方向的环境图像,并结合视觉模型完成目标识别、障碍物检测、设备状态观察和巡检记录留存。
例如,在园区、仓储、实验室、机房或厂区等场景中,可围绕实际需求扩展以下能力:
-
自主移动与路线巡检: 根据预设地图和任务点执行定时、定点或循环巡检 -
设备与仪表识别: 采集仪表、指示灯、开关状态等图像,结合相应模型进行识别 -
人员与障碍物检测: 对巡检路线中的人员、车辆或其他障碍物进行检测,为减速、绕行和告警提供依据; -
异常信息留存: 对异常画面、时间、位置和任务结果进行记录,便于后续复核与分析; -
多传感器扩展: 根据场景增加热成像、气体、温湿度、声学等传感器,形成更完整的巡检数据; -
图数传与远程喊话:通过EDU-BOX传输图像、数据和设备状态,并调用扬声器进行远程播报
我们提供完整的感知、计算、运动与二次开发基础,并开放传感器数据、计算系统和相关开发接口。用户可围绕仪表识别、异常检测、自动回充、云端管理等具体需求,自主部署模型、开发算法和接入业务系统,让同一套硬件平台能够持续适配不同的科研课题与巡检应用。
面向科研与行业,可以开展哪些方向?
1. 激光视觉融合SLAM与视觉惯性定位
利用三目视觉与IMU数据开展VIO与多相机联合标定研究,并结合LiDAR、视觉与IMU探索多传感器融合SLAM。配套资源可适配FAST-LIVO2、FAST-LIO2等主流框架,便于开展算法验证、参数调优和二次开发。
2. 多方向感知与复杂环境导航
围绕机器人侧后方盲区、狭窄通道、户外非结构化道路等场景,开展深度估计、可通行区域分析、动态障碍检测与局部规划研究。
3. 多目标识别、跟踪与空间定位
将自定义神经网络部署到边缘端,结合多视角图像和深度信息,实现目标识别、连续跟踪、距离估计与空间坐标输出,适用于巡检、安防、仓储、园区管理和服务机器人等研究与应用。
4. 多模态数据采集与数据集建设
借助多相机硬同步与高频 IMU,采集具有统一时间基准的图像和惯性数据,用于自建数据集、算法对比、模型训练以及复杂工况复现。
5. 机器人课程与工程实践
平台同时覆盖传感器、嵌入式 AI、ROS、计算机视觉、SLAM、路径规划与底盘控制,可用于研究生课题、本科综合实践、机器人竞赛和产学研联合实验。学生面对的不再是彼此割裂的知识点,而是一套可以持续迭代的真实系统。
一套整车平台,兼顾使用与开发
无论是科研课题还是行业项目,采购设备都只是开始。真正昂贵的成本,往往来自选型错误、接口不通、重复集成、数据质量不稳定,以及算法无法从电脑迁移到真实设备。
EDU-D360、EDU-BOX与移动底盘组成的智能越野车平台,将激光雷达、三目视觉、IMU、RTK、边缘AI、图数传、手持遥控和运动底盘纳入同一套研发框架。它既开放传感器源数据、计算环境与开发接口,也提供了可直接开展实验和功能验证的整车基础。
这意味着研发团队可以把更多时间投入定位、感知和决策等核心问题;系统集成商与项目团队也可以基于现有整车能力,自行开发符合具体场景的AI识别、巡检流程和业务系统。
从“看见环境”,到“理解环境”,再到“根据环境采取行动”,这正是智能机器人项目落地所需要的完整路径。
如果你正在开展融合SLAM、自主导航、视觉避障、多相机融合、边缘AI或移动机器人相关研究,或者需要一套用于园区、仓储、实验室、机房和厂区巡检功能开发的整车平台,欢迎进一步了解。
平台提供开放数据、开发接口与配套资料,用户可根据巡检路线、识别对象、通信方式和业务流程,自主完成模型部署、算法开发与系统接入,让科研成果能够在真实移动机器人上持续验证和迭代。
新品上新
让机器人真正走进真实场景:从“能移动”到“会认路”EDU-D360 × EDU-BOX 一体化智能机器人方案来了
“超级拓展坞”正式发布,EDU-BOX走向实际应用,让机器人从“会走”到“会干活”研发快人一步
推荐阅读
太夯了!机器狗导航直接省 1年工期
如何解决具身机器人感知之痛?
新品上新
让机器人真正走进真实场景:从“能移动”到“会认路”EDU-D360 × EDU-BOX 一体化智能机器人方案来了
“超级拓展坞”正式发布,EDU-BOX走向实际应用,让机器人从“会走”到“会干活”研发快人一步
推荐阅读