不要只看雷达参数,机器人项目到底需要什么感知系统?
不要只看雷达参数,机器人项目到底需要什么感知系统?
内容摘要
点击“计算机视觉life”,选择“星标”机器人AI干货第一时间送达不要只看雷达参数,机器人项目到底需要什么感知系统?从数据采集和定位建图到导航交互机器人项目选感
点击“计算机视觉life”,选择“星标”
机器人AI干货第一时间送达
不要只看雷达参数,机器人项目到底需要什么感知系统?
从数据采集和定位建图到导航交互
机器人项目选感知系统,很多人第一反应是比较雷达量程、点云数量和视场角。可真正开始集成后,决定项目能不能顺利跑起来的,往往还有时间同步、定位方式、端侧算力、通信接口和软件开放程度。
另一个容易忽略的问题是:你需要的是一台采集设备,还是一套长期装在机器人上实时工作的感知系统?前者负责把数据采回来,后者要在机器人运动过程中持续完成定位、建图、环境感知和导航支撑。
MetaCam EDU、EDU-SCAN、EDU-D360 和 EDU-BOX 分别处在这条工作链路的不同位置。先把任务分清楚,再看参数,选择会简单很多。
很多团队第一次接触机器人感知设备时,都会遇到类似的问题:
想做机器人导航,需要买扫描设备吗?想研究SLAM,需要自己搭传感器吗?想做数字孪生,用手持扫描还是机器人平台?已经有机器人底盘,怎么快速搭建感知系统?
实际上,不同任务对设备的要求完全不同。
有些设备解决的是:“帮人采集空间数据。”
而有些设备解决的是:“让机器人理解空间,并根据环境做决策。”
这也是选择设备时最容易混淆的地方。先看你的目标是什么
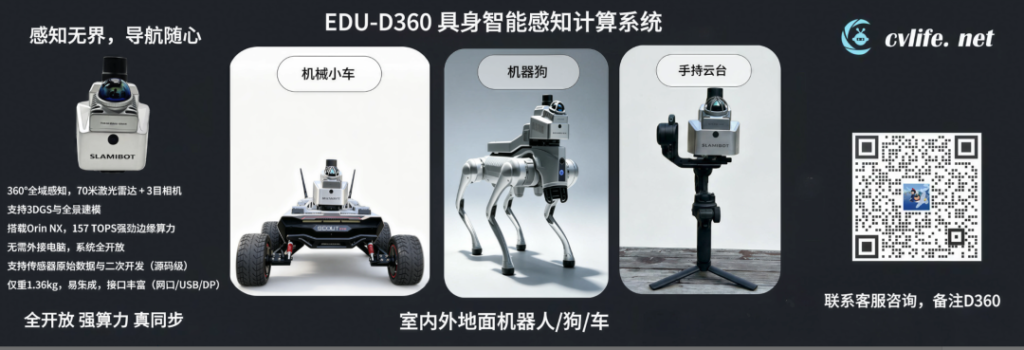
从传感器组合到实时定位导航 认识 EDU-D360,它不是把一颗雷达简单装进外壳,而是把激光、视觉、惯性、RTK、边缘计算和开放软件环境集中到一台设备中,为机器狗和移动机器人提供持续工作的空间感知能力。
机器人项目为什么需要一套完整的感知系统
研发团队从零搭建机器人感知模组,通常要分别采购雷达、相机、IMU、计算平台、电源和通信模块,再处理结构安装、标定、时间同步、驱动适配和散热。硬件能够点亮,并不代表数据已经适合融合。
尤其在机器狗快速运动、上下楼梯或穿过动态人群时,传感器之间的时间偏差会被放大。相机出现运动模糊,雷达和图像无法准确对应,都会影响定位和环境理解。
EDU-D360 的思路是把这些环节提前整合,让团队少花时间重复搭建硬件,把精力放到 SLAM、导航、目标识别和具身智能算法上。
双 360 度感知覆盖机器人周围环境
EDU-D360 使用 Livox Mid-360 激光雷达,提供水平 360°点云覆盖。雷达采用对地倾斜安装,在观察前后左右环境的同时,也兼顾地面附近和上方结构。
视觉部分由 3 个全局快门工业相机组成。3 个相机共同覆盖水平方向 360°。全局快门可以减少机器人运动时常见的果冻效应和运动模糊,让图像更适合视觉定位、目标检测和语义理解。
激光雷达负责稳定获取空间几何,视觉提供颜色和语义信息。两类传感器共同工作,机器人得到的不只是障碍物距离,也能进一步理解周围出现了什么。
硬件同步让多传感器数据真正对齐
多传感器融合最容易被低估的环节,是时间同步。EDU-D360 将激光雷达、相机和 IMU 放在同一时钟域内,通过硬件触发保持时间戳一致。
当机器人处于快速行走、转向或颠簸运动中,严格同步的数据更有利于激光惯性、视觉惯性和激光视觉惯性融合。对 FAST-LIO2、FAST-LIVO2 等算法来说,这能减少研发团队额外处理软同步误差的工作。
端侧算力让感知结果直接用于行动
EDU-D360 内置 NVIDIA Jetson Orin NX SUPER。 AI 算力为 157 TOPS,并配置 16 GB 内存和 256 GB NVMe 存储。
这套算力不仅用于运行 SLAM,也可以部署目标检测、语义分割、深度估计等模型。机器人可以在本地完成感知与推理,不必把所有原始数据传回外部工控机或云端,再等待处理结果。
设备支持 PyTorch、TensorRT、CUDA 和 Docker。研发人员可以在设备内部部署自己的算法环境,也可以通过千兆以太网把实时数据和计算结果交给机器人控制器。
相机可开发(如车牌识别)
一台设备集成机器人需要的关键模块
-
开放数据和系统方便继续开发
EDU-D360 面向的不是只能调用固定功能的封闭设备。激光雷达、相机、IMU 和 RTK 等源数据可以用于算法开发,并可通过 rosbag 保存和导出。系统还提供 Docker 环境、操作文档和二次开发资料。
在算法方向上,与视觉惯性 SLAM、多传感器融合 SLAM,以及 FAST-LIO2、FAST-LIVO2 等框架的适配支持。支持开发 2D/3D 地图、自主避障和路径规划时,也可以配套机器人导航 SDK。
-
安装和供电也为机器人平台考虑
传统手持扫描仪安装到机器人上,往往还要改造手柄、电池和固定结构,再增加外部算力与供电。EDU-D360 从产品形态上就面向机器狗和移动底盘。
设备使用标准阿卡接口,方便在不同平台之间安装和拆卸;既可以使用内置电池独立运行,也可以由机器人外部供电。铝合金一体化机身、主动散热和 IP5X 防护,则用于支持更长时间的在线工作。
阿卡快装
它可以用在哪些机器人项目中
-
机器狗园区巡检
在室外步道、室内走廊、楼梯和低矮障碍物混合的环境中,EDU-D360 可以提供实时建图、定位和环境感知数据,为机器狗自主巡检和避障提供输入。
-
具身智能导航研发
实验室可以在设备端同时运行 SLAM 和 AI 模型,把目标识别、空间定位、路径规划和机器人控制串成完整流程,用于验证具身智能导航方案。
-
移动机器人和工业巡检
对于轮式机器人、无人车和巡检平台,EDU-D360 可以作为独立的感知与定位模块,通过以太网接入控制系统,并结合 RTK 与多传感器融合算法覆盖室外任务。
EDU BOX 补上人机交互这一环
机器人具备定位和导航能力之后,现场人员还需要一种更直接的操作方式。EDU-BOX 是面向 EDU-D360 和移动机器人应用的交互扩展终端。
它支持图数传、手持遥控、实体按键、离线语音、远程喊话和可扩展的 4G 通信。“超级拓展坞”正式发布,EDU-BOX走向实际应用,让机器人从“会走”到“会干活”研发快人一步操作人员可以通过遥控器控制机器人运动,也可以快捷启动建图、结束建图、标记目标点和下发导航任务。
EDU-BOX 让感知、导航和现场操作连接起来。
从数据采集到机器人实时感知
围绕空间感知和多传感器融合,产品体系还包括 MetaCam EDU 和 EDU-SCAN。它们更侧重三维数据采集,与面向机器人在线运行的 EDU-D360 形成不同层次的产品组合。
MetaCam EDU 面向教学科研和手持扫描
MetaCam EDU 是一款手持式三维空间扫描仪教育版,集成 Livox Mid-360 激光雷达、双目鱼眼相机、六轴 IMU 和 RTK。双目相机覆盖约 270°×180°,激光测距在不同反射率条件下约为 40 米至 70 米,整机重量约 1 kg。
设备支持手机 App 实时预览彩色点云,并以 rosbag 格式保存数据。除了硬件本身,产品还配套视觉惯性 SLAM、多传感器融合 SLAM、3D Gaussian Splatting 的二次开发内容,以及操作文档、视频课程和技术支持。
这种组合更适合高校课程、实验室科研和算法入门。使用者可以从数据采集开始,逐步完成点云重建、视觉惯性定位、多传感器融合和 3DGS 实验,不必先花大量时间自行搭建采集设备。
EDU SCAN 面向超远距和多平台采集
EDU-SCAN 进一步扩展到更远、更大的作业场景。它采用超远距激光雷达,资料标注的最远测距为 450 米,点云输出最高 72 万点每秒,并配备工业级全局快门相机和 200 Hz 六轴 IMU。
设备支持激光雷达、相机和 IMU 硬件同步,同时提供千兆以太网和外部硬触发接口。约 960 g 的机身可以在手持、车载、机器人和无人机平台之间切换,也可以配合云台进行高空大场景采集。
在高层建筑、城市楼群、大型工地、隧道、矿井和地下空间等场景中,EDU-SCAN 更强调远距离采集、无 GNSS 环境下的 SLAM 能力和开放数据接口。它既可以作为专业扫描设备,也可以用于机器人、无人机和三维重建算法的研发验证。
从产品分工来看,MetaCam EDU 帮助教学科研团队快速开始三维数据采集与算法实验,EDU-SCAN 把采集能力扩展到超远距和多平台,EDU-D360 则把感知、同步与计算能力长期部署到机器人本体。三款产品共同覆盖了从采集数据、开发算法到机器人实时运行的完整链路。
感知系统的价值最终要落到机器人行动上
机器人项目需要的并不只是一颗参数更高的雷达,而是一套能够稳定采集、严格同步、实时计算、方便接入并持续开发的感知系统。
EDU-D360 想解决的正是这段从传感器数据到机器人行动之间的工程问题。它让感知硬件不再是分散的器件组合,而成为可以直接接入机器狗和移动机器人的空间感知与计算模块。
联系交流
如果你正在规划机器人导航、三维数据采集、无人机测绘或具身智能项目,如需了解产品配置、选购方案、平台适配及二次开发内容,欢迎联系我们交流。我们可以结合具体场景、搭载平台和算法需求,一起讨论更合适的产品与实施方案。
琪琪